Pendant des années, les ingénieurs en robotique ont bâti la conduite autonome comme une cathédrale de règles déterministes. Vous aviez une couche de perception pour étiqueter le monde — détecter un piéton, un feu tricolore, un panneau stop — puis un planificateur de trajectoire bardé de milliers d'instructions conditionnelles codées à la main. C'était la méthode classique, propre, rassurante sur le papier. Puis Tesla a tout envoyé valser.
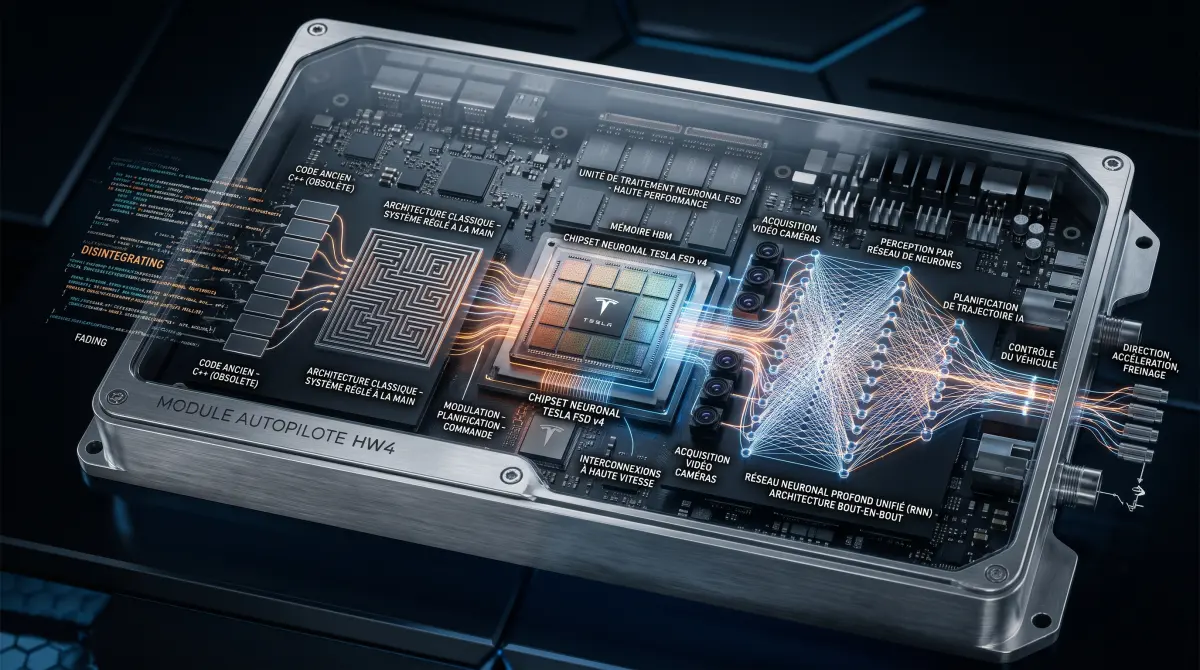
Avec le déploiement à large échelle de la version v12 puis des itérations v12.5 et v13, le système tesla fsd (rebaptisé prudemment FSD Supervised) a subi la plus grande refonte architecturale de son histoire. Ce n'est pas un simple ravalement de façade logiciel : c'est un changement complet de paradigme informatique. Finies les heuristiques en C++. Désormais, des flux vidéo bruts entrent dans un réseau de neurones profond, et des commandes vectorielles pour le volant et les pédales en sortent directement. Un pari technique insensé qui soulève autant d'admiration d'ingénieur que de sueurs froides d'homologation.
Du code impératif au deep learning : la purge des 300 000 lignes
Il faut comprendre l'ampleur du nettoyage. Jusqu'à la version 11, la pile FSD reposait sur un monstre hybride. La vision s'appuyait déjà sur des réseaux de neurones (les fameux réseaux d'occupation 3D et la reconstruction de l'espace vectoriel), mais dès qu'il fallait décider d'une action, la voiture retombait dans le carcan du C++ classique. Le planificateur contenait plus de 300 000 lignes de code rédigées à la main par des armées de développeurs.
Le problème de cette approche ? Le monde réel ne rentre pas dans des blocs if/else. Jamais.
Dès que vous codiez une règle pour contourner un plot de chantier sur une départementale, cette même règle créait un conflit sur une intersection urbaine complexe à trois voies. Les ingénieurs passaient leur temps à régler des régressions. Pour résoudre un problème de freinage fantôme à un péage, ils dégradaient le comportement sur les ronds-points. L'équipe d'Andrej Karpathy (puis d'Ashok Elluswamy) s'est heurtée à ce qu'on appelle en ingénierie logicielle un plafond asymptotique. Plus vous ajoutiez de lignes de code, plus le système devenait rigide, imprévisible et saccadé.
La décision d'Elon Musk a été radicale : purger ces 300 000 lignes de code impératif. Tout supprimer. Remplacer les règles logiques explicites par un modèle d'apprentissage par imitation entraîné sur des millions d'heures de vidéo issues directement de la flotte. Aujourd'hui, le contrôle du véhicule est assuré par un réseau neuronal unifié. Quand j'observe la télémétrie sur l'écran, ce n'est plus un script qui dit à la voiture de s'arrêter à un feu : c'est une matrice de poids synaptiques qui a appris ce qu'est un arrêt fluide en observant les meilleurs conducteurs humains de la planète.
Le paradigme « photons-in, controls-out » décortiqué
Ce concept porte un nom précis dans la recherche en intelligence artificielle : le deep learning de bout en bout (End-to-End). Dans l'écosystème Tesla, l'équipe interne résume cela par une formule devenue culte dans la Silicon Valley : photons-in, controls-out.
Concrètement, comment fonctionne ce pipeline d'inférence ? Huit caméras capturent l'environnement en continu à une fréquence native de 36 images par seconde. Ces trames vidéo brutes — les photons frappant les photodiodes des capteurs CMOS — ne sont plus pré-analysées pour générer une liste d'objets discrets découpés en boîtes de collision 3D. Elles sont injectées directement dans un transformeur visio-temporel géant.
Ce réseau traite simultanément la dimension spatiale (la géométrie de la route, l'état de la chaussée, les reflets, la météo) et la dimension temporelle (le flux optique, la cinématique des autres usagers, la mémoire à court terme de ce qui vient d'être masqué par un camion). À la sortie de ce gigantesque réseau convolutif et attentionnel, il n'y a pas de texte ou d'instructions abstraites. Les tenseurs finaux crachent des grandeurs physiques directes :
- L'angle de braquage précis de la crémaillère de direction (en degrés).
- Le couple moteur demandé aux onduleurs (accélération positive en Nm).
- La pression hydraulique et le freinage régénératif commandés aux étriers (décélération en m/s²).
La vitesse d'inférence est impitoyable : le système doit recalculer l'intégralité de sa trajectoire toutes les 28 millisecondes pour coller aux 36 Hz du hardware. Si le modèle hésite ou subit une gigue thermique sur le bus PCIe, la dynamique du véhicule s'effondre. Autant dire que le code Python ou les frameworks légers d'expérimentation n'ont pas leur place ici : tout est exécuté sur des noyaux bas niveau ultra-optimisés par les ingénieurs de l'équipe Tesla AI.
Hw3 contre ai4 : le goulet d'étranglement de la bande passante mémoire
C'est ici que le bât blesse. Si le concept théorique de l'End-to-End fait rêver sur le papier, sa mise en œuvre matérielle dans une bagnole de série pose des contraintes physiques brutales. Vous ne transportez pas un cluster de baies Nvidia H100 dans votre coffre. Vous disposez d'un boîtier de calcul refroidi par liquide sous la boîte à gants, limité par une enveloppe thermique d'environ 100 à 150 watts.
Pendant longtemps, le calculateur Hardware 3 (HW3), sorti en 2019 avec ses puces maison gravées en 14 nm FinFET par Samsung, faisait office de référence absolue avec ses 144 TOPS. Mais l'End-to-End a redistribué les cartes d'une manière violente. Un modèle neuronal qui gère à la fois la vision, la prédiction et l'actionnement nécessite un nombre astronomique de paramètres. Or, pour exécuter ces milliards de poids à 36 Hz, le facteur limitant n'est même pas le nombre brut de calculs en virgule flottante (FLOPS) : c'est la bande passante mémoire.
Le Hardware 4 (rebaptisé AI4 par Tesla) change radicalement la donne. Gravé en 5 nm, il double non seulement la quantité de mémoire vive (16 Go contre 8 Go), mais offre surtout un bus mémoire beaucoup plus large et une bande passante démultipliée. Résultat sur le terrain ? Pour faire tourner les dernières versions de FSD sur le parc HW3, Tesla est obligé d'émuler, d'élaguer les réseaux de neurones (pruning) et de quantifier sauvagement les modèles (passage en INT8 voire formats hybrides) au détriment de certaines finesses de trajectoire.
| Caractéristique technique | Calculateur HW3 (2019) | Calculateur AI4 / HW4 (2023+) |
|---|---|---|
| Finesse de gravure du silicium | 14 nm (Samsung FinFET) | 5 nm (Samsung Foundry) |
| Mémoire vive système (RAM) | 8 Go LPDDR4 | 16 Go LPDDR5 |
| Capteurs optiques (Caméras) | 8 capteurs 1,2 Mpx (1280x960) | 8 capteurs 5 Mpx (2896x1876) |
| Architecture logicielle FSD | Modèle élagué / quantifié | Réseau natif multi-caméras pleine échelle |
| Consommation électrique moyenne | ~70 W | ~120 - 160 W (pointes dynamiques) |
| Bande passante mémoire relative | Base (1x — goulot d'étranglement E2E) | ~5x à 8x supérieure |
Soyons clairs : si vous possédez une Model 3 ou un Model Y sous HW3, votre voiture continuera de bénéficier des mises à jour tesla fsd, mais le modèle neuronal embarqué sera systématiquement une version allégée, compilée pour ne pas saturer le cache L2 et les puces NPU d'ancienne génération. Le fossé architectural entre les deux plateformes ne fera que s'agrandir au fil des gigaoctets de poids synaptiques ajoutés.
Pourquoi la boîte noire de l'IA terrifie les régulateurs européens
Le passage au tout-neuronal résout un casse-tête de développement, mais il en crée un autre, encore plus coriace : l'explicabilité. En informatique critique automobile (les normes ISO 26262 et les niveaux d'intégrité de sécurité ASIL-D), chaque décision d'un actionneur doit pouvoir être auditée. Si une voiture donne un coup de volant à gauche sur l'autoroute avec un ancien système en C++, vous ouvrez le journal d'événements, vous tracez la fonction incriminée, et vous trouvez la variable qui a déclenché l'instruction. C'est limpide, démontrable devant un tribunal ou une autorité de transport.
Avec un réseau End-to-End, cette traçabilité s'évapore. Vous avez affaire à une boîte noire vectorielle absolue. Pourquoi la voiture a-t-elle freiné de 15 km/h à cet endroit précis de la chaussée ? Parce que l'activation collective de milliards de connexions matricielles pondérées a produit ce résultat en sortie probabiliste. Impossible d'isoler une ligne de code : il n'y en a pas.
Cette réalité technique explique directement le blocage réglementaire en Europe avec la Commission économique des Nations unies pour l'Europe (CEE-ONU) et ses textes stricts sur les systèmes d'assistance à la conduite (DCAS). Bruxelles et les organismes de sécurité exigent des preuves formelles de non-collision déterministes. Tesla leur répond avec des matrices de probabilités statistiques et des millions de kilomètres simulés. Deux mondes inconciliables qui s'affrontent, justifiant pourquoi le constructeur insiste si lourdement sur la mention « Supervised ». La surveillance humaine permanente n'est pas une option d'ergonomie : c'est le seul fusible légal qui permet à cette architecture de rouler sur route ouverte sans engager la responsabilité pénale du constructeur.
Ce que change vraiment l'end-to-end au volant au quotidien
Sur le bitume, le changement de comportement est saisissant dès les premiers kilomètres. Oubliez les réactions robotiques et saccadées de l'Autopilot historique qui oscillait au millimètre près au centre parfait de sa voie. L'End-to-End confère à la Tesla des manières de conducteur humain — parfois bluffantes, parfois déroutantes.
La voiture sait désormais « négocier ». À l'approche d'un carrefour sans visibilité, elle avance le museau de quelques dizaines de centimètres pour dégager un angle de vue avant de s'engager, exactement comme je le ferais moi-même. Elle évite les nids-de-poule sans paniquer, serre légèrement la ligne blanche pour laisser passer un motard en interfile, et freine avec une progressivité qui ménage les cervicales des passagers. Ce mimétisme visuel gomme presque totalement la sensation d'être guidé par une machine rigide.
Reste le revers de la médaille : l'hésitation cognitive. Lorsqu'un réseau de neurones fait face à une scène rare, jamais rencontrée dans son jeu de données d'entraînement — ce qu'on appelle les edge cases hors distribution —, il n'applique aucun protocole d'urgence préprogrammé. Il génère une sortie médiane issue de ses poids statistiques. La voiture peut alors hésiter à l'entrée d'un giratoire mal balisé, ralentir sans raison apparente ou afficher une timidité agaçante au moment de doubler un camion large. C'est le prix à payer pour avoir confié le volant à des probabilités plutôt qu'à des règles immuables.